同样是二维C,为什么图像稳定性差异这么大?
在临床一线,很多医生都有一个共同的疑问:为什么有的C形臂“谁用都好用”,而有的设备却“看人、看运气”?
从参数上看,都是二维C形臂;但在实际使用中,图像表现却可能天差地别。
真正拉开差距的,不是参数,而是——图像稳定性。
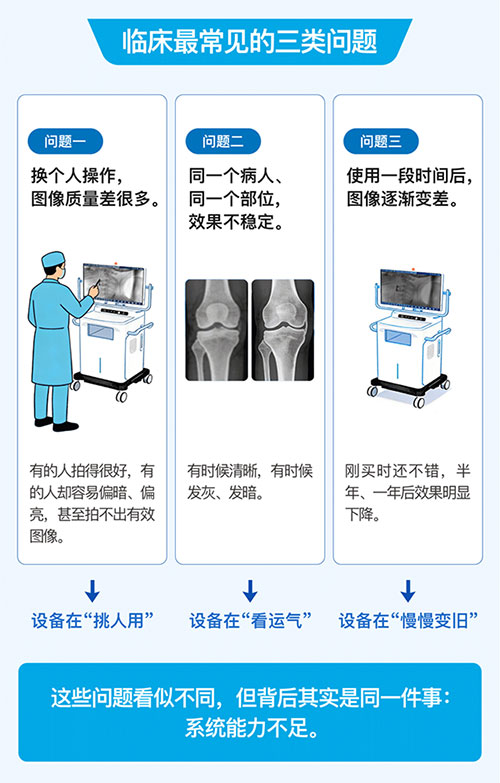
问题二:同一个病人、同一个部位,效果不稳定——设备在“看运气”,有时候清晰,有时候发灰、发暗。
问题三:使用一段时间后,图像逐渐变差——设备在“慢慢变旧”,刚买时还不错,半年、一年后效果明显下降。
这些问题看似不同,但背后其实是同一件事:系统能力不足。
甚至会出现更极端的情况:点一下脚踏→没有射线输出;或者→图像忽明忽暗。
本质原因:设备响应速度跟不上临床操作节奏。
好设备是什么表现?优秀的C形臂应该做到:“蜻蜓点水”式操作(0.2秒),也能稳定出好图。这不是操作习惯问题,而是设备能力的体现。
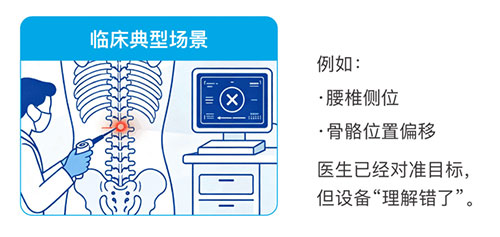
临床典型场景
病人摆位稍有偏移,目标不在中心区域 → 系统判断错误 → 自动曝光调节失效 → 图像过暗或过亮。
例如:腰椎侧位、骨骼位置偏移,医生已经对准目标,但设备“理解错了”。
常见说法:“这是设备正常衰减”,但这个说法,并不成立。
真正原因:控制系统不完整,缺少闭环调节能力。简单理解:显示参数没有变化,但实际输出已经发生漂移。
例如:灯丝老化、电路参数轻微变化,在X射线系统中会被放大为明显的图像亮度或对比度变化。
算法能力:是否能正确识别拍摄目标。
对医院意味着什么?选择一台图像稳定的C形臂,带来的不是简单的“参数提升”,而是:更高的手术效率,更低的学习成本,更小的操作差异,更可预期的影像结果。好的设备,是让医生专注手术,而不是去适应机器。
从参数上看,都是二维C形臂;但在实际使用中,图像表现却可能天差地别。
真正拉开差距的,不是参数,而是——图像稳定性。
什么是图像稳定性?简单来说:不管是谁操作、拍什么人、什么部位,都能稳定获得一致的图像质量。这才是一台设备“好不好用”的核心标准。
临床最常见的三类问题
问题二:同一个病人、同一个部位,效果不稳定——设备在“看运气”,有时候清晰,有时候发灰、发暗。
问题三:使用一段时间后,图像逐渐变差——设备在“慢慢变旧”,刚买时还不错,半年、一年后效果明显下降。
这些问题看似不同,但背后其实是同一件事:系统能力不足。
图1 同样是二维C,为什么图像稳定性差异这么大?
一、设备“反应慢”:“蜻蜓点水”式操作
甚至会出现更极端的情况:点一下脚踏→没有射线输出;或者→图像忽明忽暗。
本质原因:设备响应速度跟不上临床操作节奏。
好设备是什么表现?优秀的C形臂应该做到:“蜻蜓点水”式操作(0.2秒),也能稳定出好图。这不是操作习惯问题,而是设备能力的体现。
图2 设备“反应慢”与“看不懂你在拍什么”
二、设备“看不懂你在拍什么”
临床典型场景
病人摆位稍有偏移,目标不在中心区域 → 系统判断错误 → 自动曝光调节失效 → 图像过暗或过亮。
例如:腰椎侧位、骨骼位置偏移,医生已经对准目标,但设备“理解错了”。
好设备怎么做?先进系统已经实现:自动识别并跟踪目标区域(类似手机对焦),即使摆位偏移,也能保证图像稳定输出。
三、设备“越用越差”
常见说法:“这是设备正常衰减”,但这个说法,并不成立。
真正原因:控制系统不完整,缺少闭环调节能力。简单理解:显示参数没有变化,但实际输出已经发生漂移。
例如:灯丝老化、电路参数轻微变化,在X射线系统中会被放大为明显的图像亮度或对比度变化。
好设备的表现:成熟系统具备完整的自动调节能力——自动补偿漂移,长期保持一致输出,不会出现“越用越差”的现象。
好设备与普通设备的差异
优秀设备:点一下就出好图,谁用都稳定。
图像稳定性,本质不是参数问题,而是系统能力问题
算法能力:是否能正确识别拍摄目标。
临床理解能力:是否真正贴合医生的使用习惯。
对医院意味着什么?选择一台图像稳定的C形臂,带来的不是简单的“参数提升”,而是:更高的手术效率,更低的学习成本,更小的操作差异,更可预期的影像结果。好的设备,是让医生专注手术,而不是去适应机器。
- 上一篇: 手术时间为什么被二维C悄悄决定?2026-10-16
- 下一篇: 为什么二维C形臂每天都在用,却很少有人真正满意?2026-10-16