为什么二维C形臂每天都在用,却很少有人真正满意?
在骨科、创伤、脊柱、疼痛以及部分外科和介入科室,二维C形臂已经成为术中影像最常用的基础设备之一。平板探测器C形臂成为主流的今天,C形臂在空间分辨率、对比度分辨率等方面,已基本能够满足常规术中定位和复查的需求。然而,很多一线医生对C形臂的评价仍然停留在“可以用,但谈不上好用”。
定位时间难以预估:同一术式,有时几秒钟就能就位,由于C形臂的结构限制,有时需要多次进出场和大幅度调整;这使得手术总时长和每个关键步骤的耗时都充满不确定性。
图像质量波动较大:目标位置不在探测器中心,角度略有偏差,影像质量就大幅度变化,甚至被迫重拍。
曝光参数略有不同,钢板、螺钉边缘清晰度就有所差异,术者难以形成稳定的心理预期;重拍频繁,时间与剂量被动增加。
因角度、位姿或参数选择不理想,导致多次重拍,进一步叠加时间成本和辐射剂量负担。
常用术式的典型摆位与角度,更多依赖个人经验记忆;
曝光参数、剂量策略、透视与点片的配合,往往是“个人习惯的延伸”,而非系统化的流程设计。
即便是同一术式,同一部位,不同操作者往往需要从头反复尝试,难以实现结果的一致性。
在多术式、多操作者的日常场景中,二维C形臂的价值正在重塑——从“依赖高手发挥”走向“构建智能化操控平台”。让影像质量不再受制于操作者的经验深浅,实现真正的结果一致性。
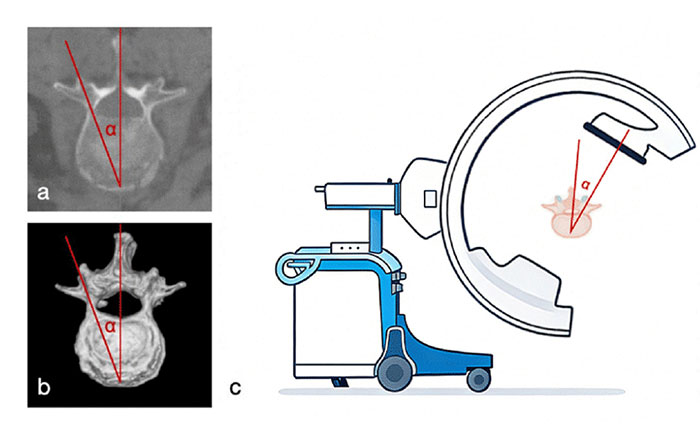
例如,拍摄椎弓根斜位时,俯卧位病人,最好是既能拍摄近端椎弓根,也能拍摄到远端椎弓根,如果C形臂过伸角度达不到45°到55°,远端椎弓根斜位就拍不到,需要想其他办法。
01 是否易用,能否适应高频轮换的操作者结构;
02 是否可预期,医生能否在曝光前对定位时间和影像质量有合理判断;
03 是否操作者间结果一致,能在不同人员手中保持相近的影像表现;
04 能否真正服务并契合手术本身的节奏,而不是反向主导。例如,医生用C形臂透视时,为了降低剂量,都会用脚尖快速点脚踏开关,有的设备在非常短的时间(0.2~1s)就能得到一张还可以的影像,而有的设备在5秒的时间都还得不到影像,这种延时太长的C形臂就会打乱医生的手术节奏,延误手术。
解决了这些问题,就意味着二维C形臂进入一个从“看得清”走向“看得准、看得稳、看得安心”的新阶段。
图1 为什么二维C形臂每天都在用,却很少有人真正满意?
一、易用性:高频使用,却不一定“好上手”
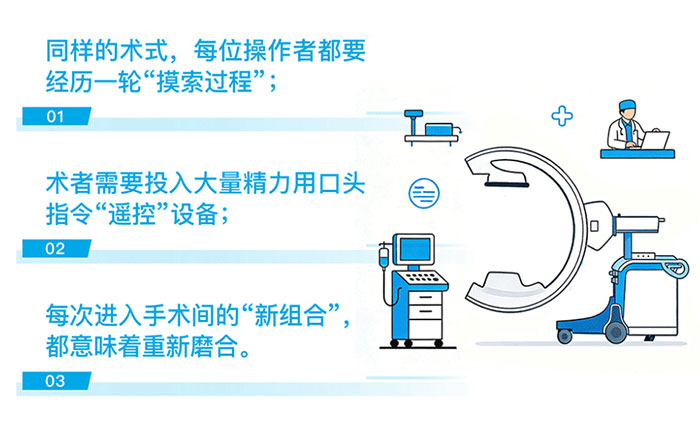
在我国,只有极少数医院配置有专职的C形臂操作技师,而大部分医院推C形臂的人员经常变:有时候是护士,有时候是年轻医生,有时候又是进修大夫,还经常是跟台人员。这种情况下,操作C形臂的人员基本上没有经过任何培训,如果设备本身操作流程复杂、上手门槛高,就会放大以下问题:
01 同样的术式,每位操作者都要经历一轮“摸索过程”;
02 术者需要投入大量精力用口头指令“遥控”设备;03 每次进入手术间的“新组合”,都意味着重新磨合。
为了降低学习成本、减少沟通负担,开始强调“流程简便”“直观操控”的重要性。在高周转、高节奏的手术环境中,“易用性”不再是锦上添花的附加价值,而是决定效率与安全的重要基础条件。“易用性”不仅仅是机器在手术室的操作简单方便,还包含从推出储藏间到回到储藏间的全过程,更重要的是获得好的影像的全过程的易用。
图2 易用性与可预期性
二、可预期性:问题已不在“清不清”,而在“稳不稳、准不准”
定位时间难以预估:同一术式,有时几秒钟就能就位,由于C形臂的结构限制,有时需要多次进出场和大幅度调整;这使得手术总时长和每个关键步骤的耗时都充满不确定性。
图像质量波动较大:目标位置不在探测器中心,角度略有偏差,影像质量就大幅度变化,甚至被迫重拍。
曝光参数略有不同,钢板、螺钉边缘清晰度就有所差异,术者难以形成稳定的心理预期;重拍频繁,时间与剂量被动增加。
因角度、位姿或参数选择不理想,导致多次重拍,进一步叠加时间成本和辐射剂量负担。
从设备评价的角度,二维C形臂的痛点正在从“单次影像的清晰度”,转向“整个术中影像过程是否可预期、可复制”。
三、操作者一致性:同一台设备,不同人效果相差甚远
常用术式的典型摆位与角度,更多依赖个人经验记忆;
曝光参数、剂量策略、透视与点片的配合,往往是“个人习惯的延伸”,而非系统化的流程设计。
即便是同一术式,同一部位,不同操作者往往需要从头反复尝试,难以实现结果的一致性。
在多术式、多操作者的日常场景中,二维C形臂的价值正在重塑——从“依赖高手发挥”走向“构建智能化操控平台”。让影像质量不再受制于操作者的经验深浅,实现真正的结果一致性。
图3 操作者一致性与设备节奏
四、设备节奏与手术节奏:谁在服务谁?
例如,拍摄椎弓根斜位时,俯卧位病人,最好是既能拍摄近端椎弓根,也能拍摄到远端椎弓根,如果C形臂过伸角度达不到45°到55°,远端椎弓根斜位就拍不到,需要想其他办法。
操作台、C形臂和显示终端之间缺乏一体化设计,信息在多个界面之间跳转,增加认知负荷;每一次“进场—调整—确认—重拍”的往返,都在无形中割裂手术过程。
五、可预期性清晰影像:从“力争看得见”走向“可预期性清晰影像”
01 是否易用,能否适应高频轮换的操作者结构;
02 是否可预期,医生能否在曝光前对定位时间和影像质量有合理判断;
03 是否操作者间结果一致,能在不同人员手中保持相近的影像表现;
04 能否真正服务并契合手术本身的节奏,而不是反向主导。例如,医生用C形臂透视时,为了降低剂量,都会用脚尖快速点脚踏开关,有的设备在非常短的时间(0.2~1s)就能得到一张还可以的影像,而有的设备在5秒的时间都还得不到影像,这种延时太长的C形臂就会打乱医生的手术节奏,延误手术。
解决了这些问题,就意味着二维C形臂进入一个从“看得清”走向“看得准、看得稳、看得安心”的新阶段。
图4 可预期性清晰影像
- 上一篇: 同样是二维C,为什么图像稳定性差异这么大?2026-10-16
- 下一篇: 校企携手启新程|爱视睿医疗校企合作暨新工厂启动仪式圆满举行2026-10-16