答案往往隐藏在参数表之外。一台真正好用的C臂,其核心竞争力不在于某个单一指标的“天花板”,而在于系统工程的“稳定性”。
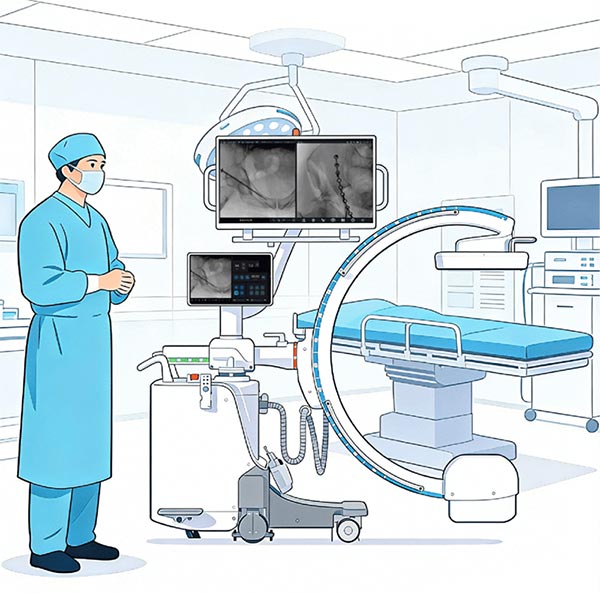
图1 一台“好用”的二维C形臂,真正取决于什么?
一、影像链的“稳”:不仅是清晰,更是可信
很多设备在模体测试时表现优异,但在复杂的手术现场却“水土不服”。这是因为“清晰度”只是基础,“全链路的稳定性”才是临床的刚需。
1. 自动曝光逻辑:拒绝“忽明忽暗”
手术中,患者体厚变化、金属植入物的遮挡都会干扰成像。普通的C臂往往反应迟钝,导致过曝或欠曝。真正优秀的设备拥有一套智能的自动曝光控制(ABS),配合每次曝光自动优化技术,能像一位经验丰富的摄影师,毫秒级适应环境变化,确保无论是在侧位穿透腰椎,还是在正位避让金属伪影,都能输出一致的图像亮度。
骨科手术中,往往需要看清高密度的骨骼与低密度的软组织边缘。单纯提高剂量换取清晰度是不可取的。优秀的系统通过宽域动态范围调整和无损图像处理算法,能在极低剂量下依然保持高对比度,让医生在保护患者和自己的同时,依然能看清关键解剖结构。
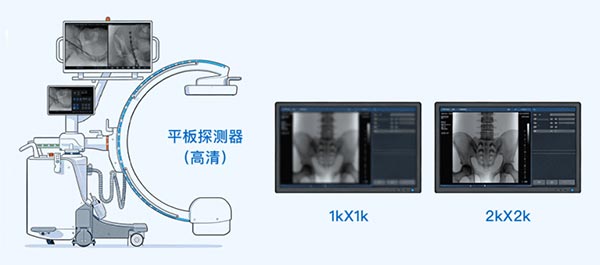
许多设备的短板在于“木桶效应”——平板探测器是高清的,但图像处理和显示器却压缩了画质。真正“好用”的系统坚持全链路无损:从平板探测到图像处理,再到32寸UHD无损显示屏,确保信号传输零折损,让屏幕上看到的,就是真实的解剖细节。
二、机械的“顺”:是手臂的延伸,不是负担
“好用”的另一个维度,是人机合一的流畅感。
为什么有的C臂推起来像开坦克,有的却像推购物车?这涉及到底盘配重、关节阻尼和运动控制算法的精密调教。优秀的C臂能做到启停平滑、定位精准,不会因为微小的震动丢失刚刚找好的靶点,让机械臂真正成为医生手臂的延伸。
在争分夺秒的手术台上,没人愿意在大脑里做“菜单迷宫”的解谜游戏。现代化的C臂将复杂参数封装在后台,前台通过触摸控制屏和大显示屏同步显示,利用多点触控实现直觉化操作。医生只需关注图像本身,而非繁琐的按键。
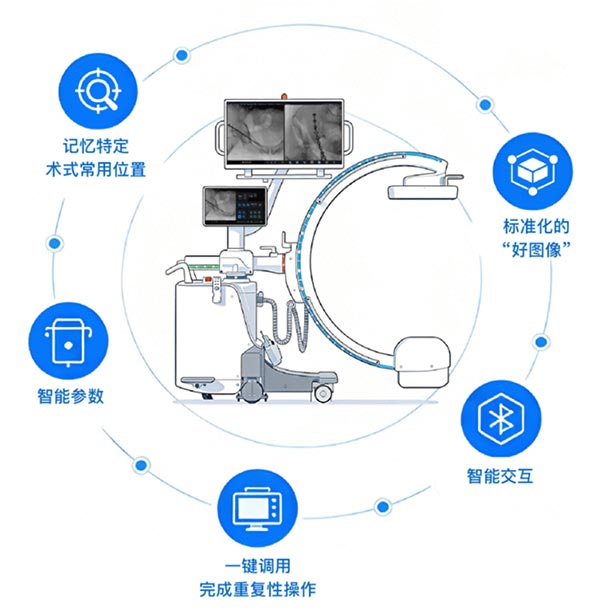
三、系统的“智”:弥补经验的鸿沟
就像C形臂里面有一个应用专家,它能根据病人情况、病灶部位、正侧位情况自动调整相应参数,例如记忆特定术式的常用位置与参数,甚至通过一键调用完成重复性操作,从而用最少的剂量得到最好的图像。这种智能化的介入,消除了不同技师操作带来的效果差异,让标准化的“好图像”成为一种常态。
总结
从影像链的稳定输出,到机械运动的精准一致,再到智能交互的化繁为简——这不仅是技术的堆叠,更是对临床需求的深刻理解与系统工程的精密构建。
- 上一篇: 校企携手启新程|爱视睿医疗校企合作暨新工厂启动仪式圆满举行2026-10-16
- 下一篇: 没有了!